Exportamos maquinaria para el procesamiento de vidrio desde 2002, ofreciendo apoyo internacional a proyectos desde la planificación hasta la instalación y la formación.


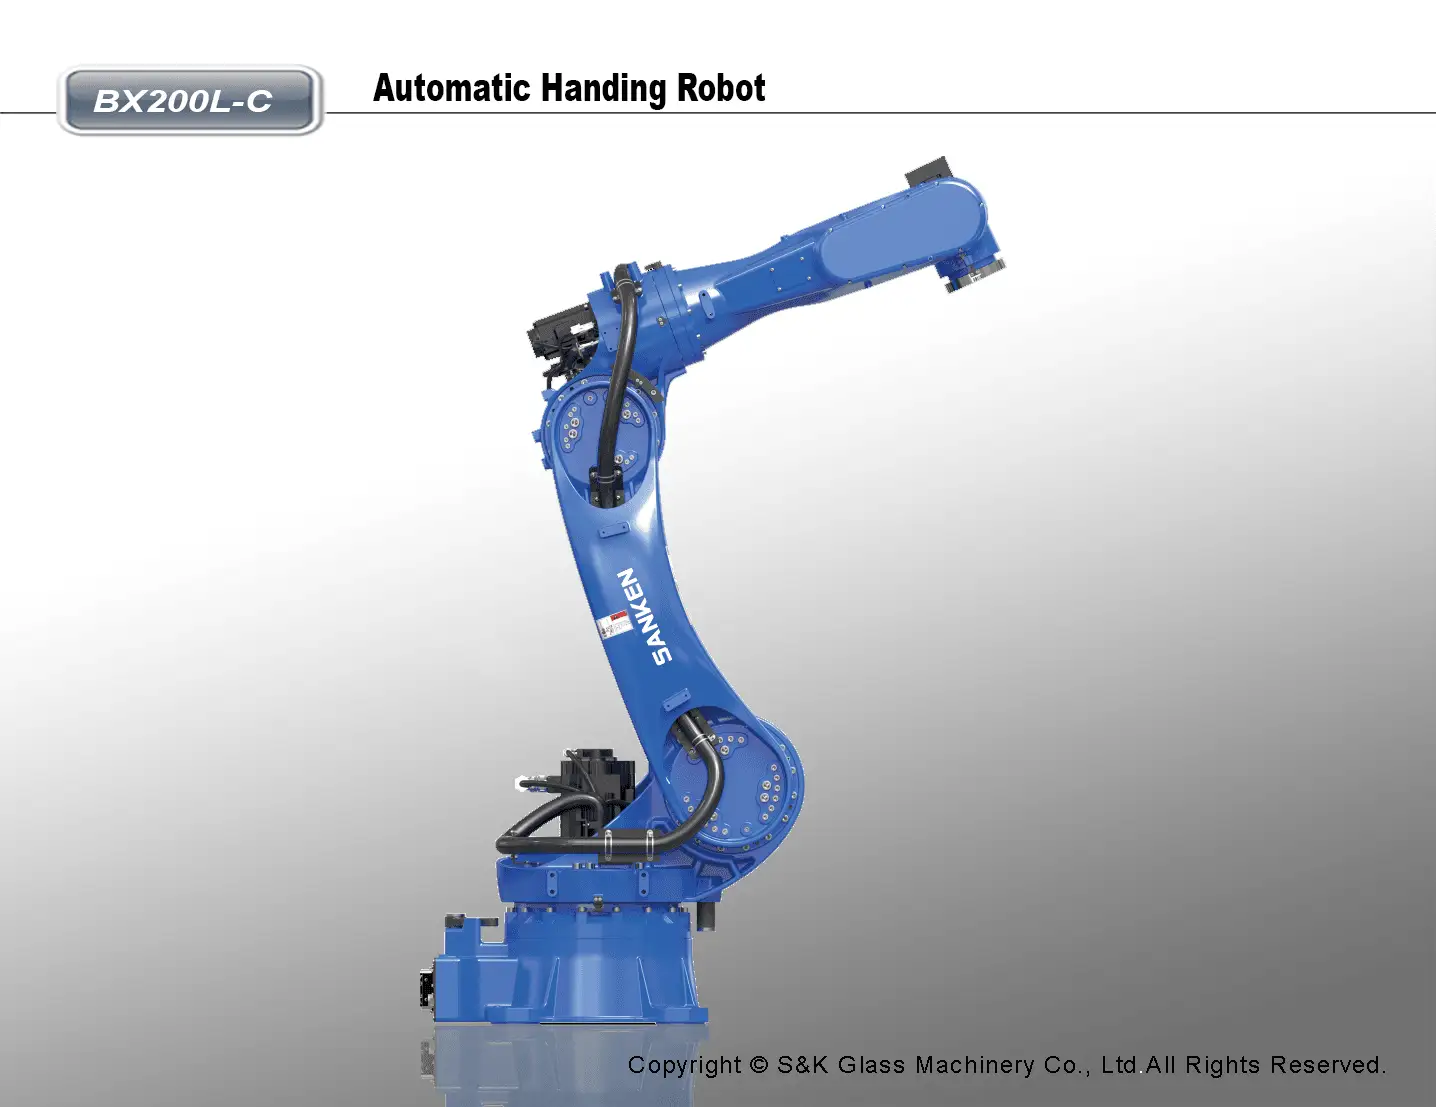
Robot automático de carga y descarga de vidrio de 6 ejes (BX200L-C)
Los robots articulados de seis ejes se utilizan para la manipulación, carga, descarga y transferencia automatizada de vidrio entre estaciones de producción.
Hay tres modelos de robot disponibles: RS050N-B, RS080N-B y BX200L-C. Ofrecen capacidades de carga de 50 a 200 kg, con una precisión de posicionamiento repetitivo de ±0,06 mm.
La configuración BX200L-C admite dimensiones de vidrio de hasta 2500 × 1500 mm y espesores de 3 a 12 mm.
La selección e integración del robot dependen del tamaño del vidrio, el peso de la carga, el diseño de la pinza, la dirección de manipulación y la disposición de la línea de producción.
Robot articulado de seis ejes para manipulación de vidrio
Los robots articulados de seis ejes se utilizan para automatizar las operaciones de carga, descarga y transferencia de vidrio en las plantas de procesamiento de vidrio. Su construcción multiarticular permite recoger, reposicionar y transferir láminas de vidrio entre estaciones de producción siguiendo trayectorias programadas.
Hay tres modelos disponibles: RS050N-B, RS080N-B y BX200L-C. La capacidad de carga máxima del robot oscila entre 50 kg y 200 kg, con diferentes especificaciones de tamaño y grosor de vidrio para cada modelo.
SANKEN puede integrar estos robots en sistemas de manipulación de vidrio con equipos de agarre específicos para cada aplicación y controles de línea de producción. La configuración final se determina en función de las dimensiones del vidrio, la carga a manipular, el movimiento requerido y la distribución de la fábrica.
Robot articulado de seis ejes BX200L-C
Funciones de manipulación de vidrio
Carga automática de vidrio
El robot puede recoger láminas de vidrio desde una posición de carga designada y colocarlas en la entrada de una estación de procesamiento. El equipo de agarre y posicionamiento del vidrio está configurado según el tamaño de lámina y la dirección de manipulación requeridos.
Descarga de vidrio
Tras el procesamiento, el robot puede transferir el vidrio desde la posición de descarga del equipo a un estante de recepción o a otra ubicación designada dentro del sistema de manipulación.
Transferencia entre estaciones de producción
Los movimientos programados del robot pueden utilizarse para la transferencia de material entre estaciones de equipos conectadas, lo que reduce la necesidad de levantar y reposicionar manualmente las láminas de vidrio de forma repetida.
Posicionamiento de seis ejes
La estructura articulada proporciona seis ejes de movimiento para el posicionamiento de las herramientas de manipulación de vidrio. El movimiento del robot y las posiciones de colocación se pueden programar para adaptarse a la tarea de producción específica.
Operaciones de manipulación repetibles
Los tres modelos de robot tienen una precisión de posicionamiento repetible de ±0,06 mm. Esta especificación se refiere a la repetibilidad del posicionamiento del robot; el rendimiento real de la colocación del vidrio también depende de las herramientas del extremo del brazo, la estructura de montaje y la configuración del sistema.
Secuencia de manipulación de vidrio
El robot sigue una secuencia de manipulación programada. Un sistema de agarre adecuado sujeta el vaso antes de moverlo, y el robot lo traslada a la posición designada.
La trayectoria del movimiento, el método de agarre y las señales del equipo se establecen durante la integración del sistema.
Estructura y detalles del robot
Imágenes del robot articulado BX200L-C utilizado en aplicaciones de manipulación de vidrio.
Vista lateral del robot
Estructura del robot
Detalles del brazo robótico
Especificaciones técnicas
Compare los tres modelos de robot según las dimensiones del vidrio que admiten, el rango de espesor, la capacidad de carga y el peso del equipo.
| Modelo | Tamaño máximo del vaso | Tamaño mínimo del vaso | Grosor del vidrio | Tasa de manejo | Precisión de posicionamiento repetitivo | Capacidad de carga máxima | Peso del robot |
|---|---|---|---|---|---|---|---|
| RS050N-B | 1300 × 1300 mm | 300 × 200 mm | 3–8 mm | 5–8 piezas/min | ±0,06 mm | 50 kg | 555 kg |
| RS080N-B | 2200 × 1000 mm | 400 × 200 mm | 3–12 mm | 5–8 piezas/min | ±0,06 mm | 80 kg | 555 kg |
| BX200L-C | 2500 × 1500 mm | 400 × 300 mm | 3–12 mm | 5–8 piezas/min | ±0,06 mm | 200 kg | 890 kg |
La velocidad de manipulación depende del movimiento programado, las dimensiones del vidrio, el equipo de agarre y la disposición de la línea de producción. El rendimiento final del sistema debe confirmarse durante la planificación del proyecto.
Cómo elegir el modelo de robot adecuado
RS050N-B — Capacidad de carga de 50 kg
El modelo RS050N-B admite tamaños de vidrio de hasta 1300 × 1300 mm y espesores de 3 a 8 mm. Su capacidad de carga máxima para el robot es de 50 kg.
RS080N-B — Capacidad de carga de 80 kg
El modelo RS080N-B admite vidrios de hasta 2200 × 1000 mm y espesores de 3 a 12 mm. Ofrece una capacidad de carga máxima de 80 kg.
BX200L-C — Capacidad de carga de 200 kg
El modelo BX200L-C admite vidrios de hasta 2500 × 1500 mm y espesores de 3 a 12 mm. Su capacidad de carga máxima es de 200 kg, lo que lo convierte en la configuración de mayor carga entre los tres modelos mencionados.
La capacidad de carga del robot debe evaluarse junto con el peso de la herramienta de manipulación de vidrio y la pieza de trabajo. La selección final también depende de la trayectoria de movimiento, el alcance del robot y la disposición de la instalación.
Integración de la línea de producción
Los equipos de manipulación robótica pueden integrarse en las operaciones de procesamiento de vidrio para la carga, descarga y transferencia entre estaciones. Cada instalación requiere una combinación adecuada de hardware robótico, herramientas de extremo de brazo e interfaces de máquina.
Equipos para sujetar vidrio
El sistema de agarre se selecciona en función de las dimensiones, el peso y las características superficiales del vidrio. El sistema de agarre debe tenerse en cuenta al evaluar la carga total de manipulación del robot.
Alcance e instalación de robots
La posición del robot y su área de trabajo deben revisarse en función del lugar de recogida, el lugar de colocación, la trayectoria de transferencia y el espacio disponible en la fábrica.
Comunicación de equipos
Las operaciones de carga y descarga requieren coordinación entre el controlador del robot y el equipo de producción conectado. La interfaz de control y la secuencia operativa se definen para cada proyecto.
Planificación de la seguridad
Durante el diseño e instalación del sistema, se deben tener en cuenta la protección robótica, las paradas de emergencia, el control de acceso y los procedimientos operativos.
Aplicaciones
Los robots articulados de seis ejes pueden utilizarse en fábricas de procesamiento de vidrio para tareas repetitivas de manipulación de materiales, en particular cuando el vidrio debe transferirse entre puntos fijos de recogida y colocación.
Entre las aplicaciones más comunes se incluyen la carga y descarga de vidrio, la transferencia entre estaciones y la colocación automatizada dentro de los sistemas de manipulación de la producción.
Preguntas frecuentes
¿Qué modelos de robots de seis ejes están disponibles?
Hay tres modelos disponibles: RS050N-B, RS080N-B y BX200L-C, con capacidades de carga máximas de 50 kg, 80 kg y 200 kg respectivamente.
¿Cuál es el tamaño máximo de vidrio para el BX200L-C?
El modelo BX200L-C admite dimensiones de vidrio de hasta 2500 × 1500 mm y un rango de espesor de 3 a 12 mm dentro de la configuración de manipulación especificada.
¿Una capacidad de carga de 200 kg en un robot significa que puede transportar 200 kg de vidrio?
La capacidad de carga máxima del robot es de 200 kg. Al comprobar la carga de manipulación admisible, se debe tener en cuenta conjuntamente el peso del equipo de agarre y del vidrio.
¿Cuál es la precisión de posicionamiento repetitivo?
Los tres modelos tienen una precisión de posicionamiento repetitivo especificada de ±0,06 mm. El rendimiento real de la colocación del vidrio también depende del sistema de sujeción y de la instalación completa.
¿Cuál es la velocidad de manejo?
La velocidad de procesamiento especificada es de 5 a 8 piezas por minuto. El rendimiento real depende de la distancia recorrida, los movimientos programados, las dimensiones del vidrio y el equipo conectado.
¿Se puede integrar el robot con los equipos de procesamiento de vidrio ya existentes?
La integración puede revisarse en función de las interfaces de los equipos, la distribución de la fábrica, los requisitos de manipulación y el espacio de instalación disponible.
¿Cómo selecciono un robot para la manipulación de vidrio?
Los principales factores de selección son las dimensiones del vidrio, el grosor, el peso, la dirección de manipulación requerida, el método de agarre, el alcance del robot y los requisitos del ciclo de producción.
Soporte para la selección e integración de robots
Para una propuesta de manipulación robótica, proporcione las dimensiones, el grosor y el peso del vidrio, las posiciones de recogida y colocación, el tiempo de ciclo requerido y la distribución de la fábrica. Estos detalles se pueden utilizar para evaluar el modelo del robot, el sistema de agarre y los requisitos de integración.
SANKEN Glass Machinery es un fabricante con sede en Guangzhou y un proveedor internacional de maquinaria para el procesamiento de vidrio y soluciones completas para líneas de producción.
Contáctenos
Contacto: Dalia Qiu
Teléfono: +86 15994813914
Teléfono fijo: +86-20-82347228
Correo electrónico:sales@sankenglass.com
WhatsApp: +86 15994813914
AÑADIR: No.2, Xinghai Road, Lanhe, distrito de Nansha, ciudad de Guangzhou, China. PC 511480