نقوم بتصدير آلات معالجة الزجاج منذ عام 2002، مع دعم دولي للمشاريع من التخطيط إلى التركيب والتدريب.


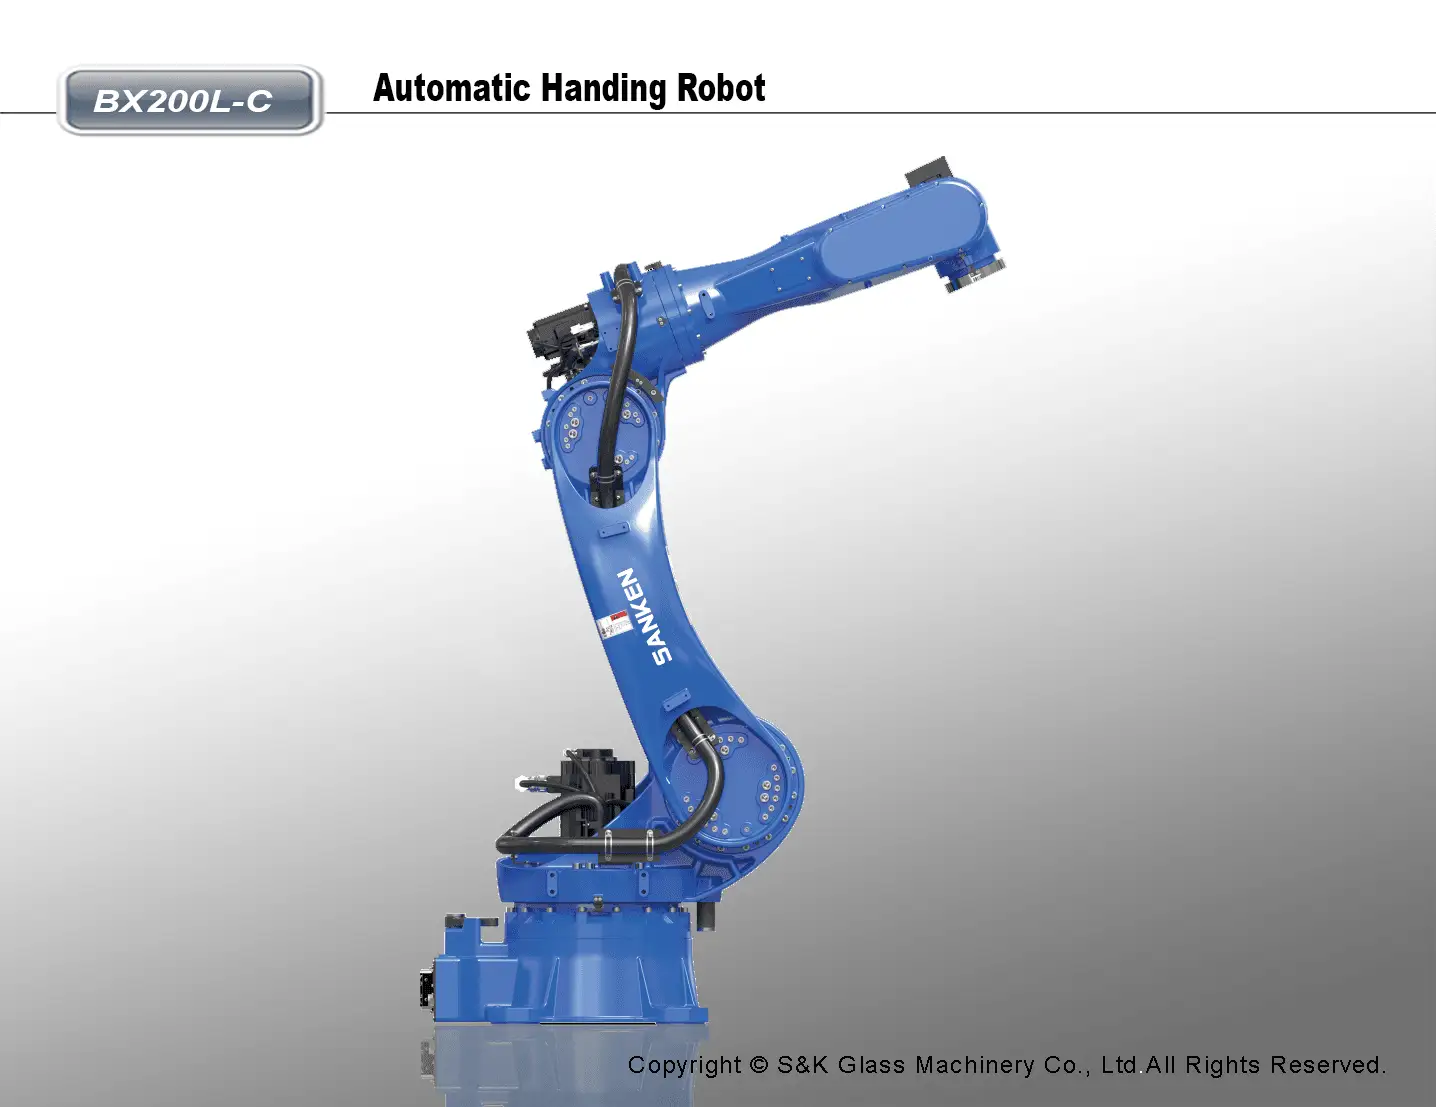
روبوت تحميل وتفريغ الزجاج الأوتوماتيكي ذو 6 محاور (BX200L-C)
تُستخدم الروبوتات المفصلية سداسية المحاور في عمليات المناولة الآلية للزجاج، والتحميل، والتفريغ، والنقل بين محطات الإنتاج.
تتوفر ثلاثة نماذج من الروبوتات: RS050N-B و RS080N-B و BX200L-C. وهي توفر قدرات تحميل تتراوح من 50 إلى 200 كجم، مع دقة تحديد المواقع المتكررة تبلغ ±0.06 مم.
يدعم تكوين BX200L-C أبعاد الزجاج حتى 2500 × 1500 مم وسماكات من 3 إلى 12 مم.
يعتمد اختيار الروبوت ودمجه على حجم الزجاج، ووزن الحمولة، وتصميم الملقط، واتجاه المناولة، وتخطيط خط الإنتاج.
روبوت مفصلي سداسي المحاور لمعالجة الزجاج
تُستخدم الروبوتات المفصلية سداسية المحاور لأتمتة عمليات تحميل وتفريغ ونقل الزجاج في مصانع معالجة الزجاج. يسمح تصميمها متعدد المفاصل بالتقاط ألواح الزجاج وإعادة وضعها ونقلها بين محطات الإنتاج على طول مسارات مبرمجة.
تتوفر ثلاثة نماذج: RS050N-B و RS080N-B و BX200L-C. تتراوح أقصى حمولة للروبوت من 50 كجم إلى 200 كجم، مع مواصفات مختلفة لحجم وسمك الزجاج لكل نموذج.
بإمكان شركة سانكن دمج هذه الروبوتات في أنظمة مناولة الزجاج مع معدات إمساك مصممة خصيصًا لكل تطبيق وأنظمة تحكم في خط الإنتاج. ويُحدد الترتيب النهائي بناءً على أبعاد الزجاج، وحمل المناولة، والحركة المطلوبة، وتصميم المصنع.
الروبوت المفصلي سداسي المحاور BX200L-C
وظائف التعامل مع الزجاج
تحميل الزجاج التلقائي
يستطيع الروبوت التقاط ألواح الزجاج من نقطة تحميل محددة ووضعها عند مدخل محطة المعالجة. وقد تم ضبط معدات الإمساك بالزجاج وتحديد موضعه وفقًا لحجم اللوح المطلوب واتجاه المناولة.
تفريغ الزجاج
بعد المعالجة، يمكن للروبوت نقل الزجاج من موضع تفريغ المعدات إلى رف الاستقبال أو موقع آخر محدد داخل نظام المناولة.
النقل بين محطات الإنتاج
يمكن استخدام حركات الروبوت المبرمجة لنقل المواد بين محطات المعدات المتصلة، مما يقلل من الرفع اليدوي المتكرر وإعادة وضع ألواح الزجاج.
تحديد المواقع بستة محاور
يوفر الهيكل المفصلي ستة محاور حركة لتحديد موضع أدوات مناولة الزجاج. ويمكن برمجة حركة الروبوت ومواقع وضعه بما يتناسب مع مهمة الإنتاج المحددة.
عمليات المناولة المتكررة
تتمتع جميع نماذج الروبوت الثلاثة بدقة تحديد موضع متكررة تبلغ ±0.06 مم. تتعلق هذه المواصفات بتكرارية تحديد موضع الروبوت؛ كما يعتمد أداء وضع الزجاج الفعلي على أدوات نهاية الذراع، وهيكل التثبيت، وإعداد النظام.
تسلسل التعامل مع الزجاج
يتبع الروبوت تسلسل معالجة مبرمج. يقوم نظام إمساك مناسب بتأمين الكأس قبل تحريكه، ثم ينقله الروبوت إلى الموضع المحدد.
يتم تحديد مسار الحركة وطريقة الإمساك وإشارات المعدات أثناء عملية تكامل النظام.
هيكل الروبوت وتفاصيله
صور لمعدات الروبوت المفصلي BX200L-C المستخدم في تطبيقات مناولة الزجاج.
منظر جانبي للروبوت
هيكل الروبوت
تفاصيل ذراع الروبوت
المواصفات الفنية
قارن بين نماذج الروبوت الثلاثة من حيث أبعاد الزجاج المدعوم، ونطاق السماكة، وقدرة التحميل، ووزن المعدات.
| نموذج | أقصى حجم للزجاج | الحد الأدنى لحجم الزجاج | سمك الزجاج | معدل المناولة | دقة تحديد المواقع المتكررة | أقصى سعة تحميل | وزن الروبوت |
|---|---|---|---|---|---|---|---|
| RS050N-B | 1300 × 1300 مم | 300 × 200 مم | 3-8 مم | 5-8 قطع/دقيقة | ±0.06 مم | 50 كجم | 555 كجم |
| RS080N-B | 2200 × 1000 مم | 400 × 200 مم | 3-12 مم | 5-8 قطع/دقيقة | ±0.06 مم | 80 كجم | 555 كجم |
| BX200L-C | 2500 × 1500 مم | 400 × 300 مم | 3-12 مم | 5-8 قطع/دقيقة | ±0.06 مم | 200 كجم | 890 كجم |
تعتمد سرعة المعالجة على الحركة المبرمجة، وأبعاد الزجاج، ومعدات التثبيت، وترتيب خط الإنتاج. يجب التأكد من أداء النظام النهائي أثناء تخطيط المشروع.
اختيار طراز الروبوت المناسب
RS050N-B — سعة تحميل 50 كجم
يدعم جهاز RS050N-B أحجام الزجاج حتى 1300 × 1300 مم وسماكات من 3 إلى 8 مم. تبلغ أقصى حمولة للروبوت 50 كجم.
RS080N-B — سعة تحميل 80 كجم
يدعم جهاز RS080N-B أحجام الزجاج حتى 2200 × 1000 مم وسماكات من 3 إلى 12 مم. ويوفر قدرة تحمل قصوى تبلغ 80 كجم.
BX200L-C — سعة تحميل 200 كجم
يدعم جهاز BX200L-C أحجام الزجاج حتى 2500 × 1500 مم وسماكات من 3 إلى 12 مم. تبلغ سعة التحميل القصوى للروبوت 200 كجم، مما يجعله أعلى تكوين تحميل بين النماذج الثلاثة المذكورة.
يجب تقييم قدرة تحمل الروبوت بالتزامن مع وزن أداة مناولة الزجاج وقطعة العمل. كما يعتمد الاختيار النهائي على مسار الحركة، ومدى وصول الروبوت، وتصميم التركيب.
تكامل خط الإنتاج
يمكن دمج معدات المناولة الروبوتية في عمليات معالجة الزجاج لتحميل وتفريغ ونقل المواد بين المحطات. ويتطلب كل تركيب مزيجًا مناسبًا من أجهزة الروبوت وأدوات نهاية الذراع وواجهات الآلة.
معدات تثبيت الزجاج
يتم اختيار آلية الإمساك وفقًا لأبعاد الزجاج ووزنه وخصائص سطحه. ويجب أخذ آلية الإمساك في الاعتبار عند تقييم إجمالي حمولة المناولة التي يتحملها الروبوت.
نطاق وصول الروبوت وتركيبه
ينبغي مراجعة موقع الروبوت ونطاق عمله مقابل موقع الالتقاط وموقع الوضع ومسار النقل ومساحة المصنع المتاحة.
اتصالات المعدات
تتطلب عمليات التحميل والتفريغ التنسيق بين وحدة تحكم الروبوت ومعدات الإنتاج المتصلة بها. يتم تحديد واجهة التحكم وتسلسل التشغيل لكل مشروع على حدة.
التخطيط للسلامة
ينبغي مراعاة حراسة الروبوتات، وإيقافات الطوارئ، والتحكم في الوصول، وإجراءات التشغيل أثناء تصميم النظام وتركيبه.
التطبيقات
يمكن استخدام الروبوتات المفصلية سداسية المحاور في مصانع معالجة الزجاج لمهام مناولة المواد المتكررة، وخاصة عندما يتعين نقل الزجاج بين مواقع التقاط ووضع ثابتة.
تشمل التطبيقات الشائعة تحميل وتفريغ الزجاج، والنقل من محطة إلى أخرى، والوضع الآلي داخل أنظمة مناولة الإنتاج.
الأسئلة الشائعة
ما هي نماذج الروبوتات ذات المحاور الستة المتوفرة؟
تتوفر ثلاثة نماذج: RS050N-B و RS080N-B و BX200L-C، مع قدرات تحميل قصوى تبلغ 50 كجم و 80 كجم و 200 كجم على التوالي.
ما هو الحد الأقصى لحجم الزجاج لجهاز BX200L-C؟
يدعم جهاز BX200L-C أبعاد الزجاج حتى 2500 × 1500 مم ونطاق سمك من 3 إلى 12 مم ضمن تكوين المناولة المحدد.
هل تعني قدرة تحميل الروبوت البالغة 200 كجم أنه يستطيع حمل 200 كجم من الزجاج؟
تبلغ أقصى حمولة للروبوت 200 كجم. يجب مراعاة وزن معدات الإمساك والزجاج معًا عند التحقق من حمولة المناولة المسموح بها.
ما هي دقة تحديد المواقع المتكررة؟
تتميز جميع النماذج الثلاثة بدقة تحديد موضع متكررة تبلغ ±0.06 مم. كما يعتمد أداء وضع الزجاج الفعلي على نظام التثبيت وعملية التركيب الكاملة.
ما هي سرعة المناورة؟
معدل المناولة المحدد هو 5-8 قطع في الدقيقة. يعتمد الإنتاج الفعلي على مسافة النقل، والحركات المبرمجة، وأبعاد الزجاج، والمعدات المتصلة.
هل يمكن دمج الروبوت مع معدات معالجة الزجاج الموجودة؟
يمكن مراجعة التكامل بناءً على واجهات المعدات، وتصميم المصنع، ومتطلبات المناولة، ومساحة التركيب المتاحة.
كيف أختار روبوتًا للتعامل مع الزجاج؟
تتمثل عوامل الاختيار الرئيسية في أبعاد الزجاج، وسمكه، ووزنه، واتجاه المناولة المطلوب، وطريقة الإمساك، ومدى وصول الروبوت، ومتطلبات دورة الإنتاج.
دعم اختيار الروبوت ودمجه
لتقديم عرضٍ لمناولة الزجاج بواسطة الروبوت، يرجى تزويدنا بأبعاد الزجاج، وسماكته، ووزنه، ومواقع التقاطه ووضعه، والوقت اللازم لدورة العمل، وتصميم المصنع. يمكن استخدام هذه التفاصيل لمراجعة نموذج الروبوت، وترتيب الإمساك به، ومتطلبات التكامل.
شركة SANKEN Glass Machinery هي شركة تصنيع مقرها في قوانغتشو ومورد دولي لآلات معالجة الزجاج وحلول خطوط الإنتاج الكاملة.
الاتصال بنا
للتواصل: داليا كيو
الهاتف: +86 15994813914
الهاتف الأرضي: +86-20-82347228
بريد إلكتروني:sales@sankenglass.com
واتساب: +86 15994813914
إضافة: رقم 2، طريق شينغهاي، لانهي، منطقة نانشا، مدينة قوانغتشو، الصين. بي سي 511480